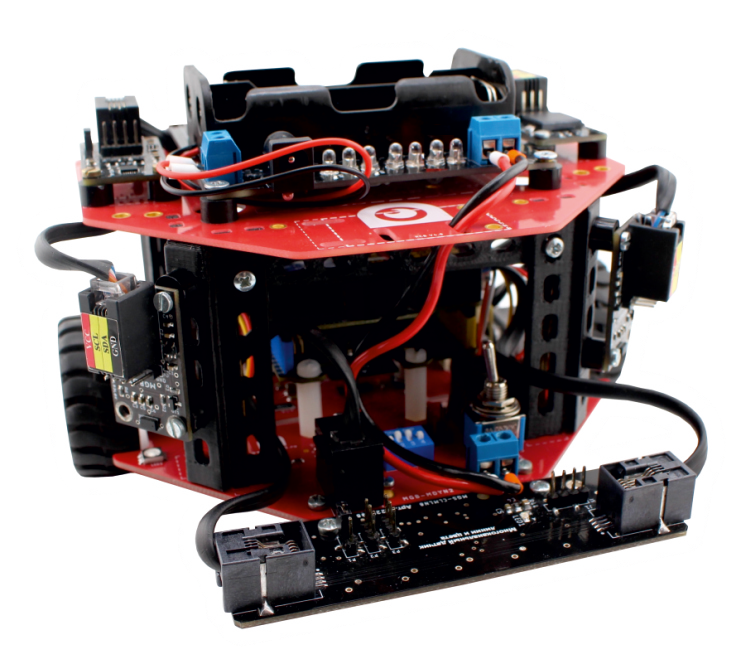
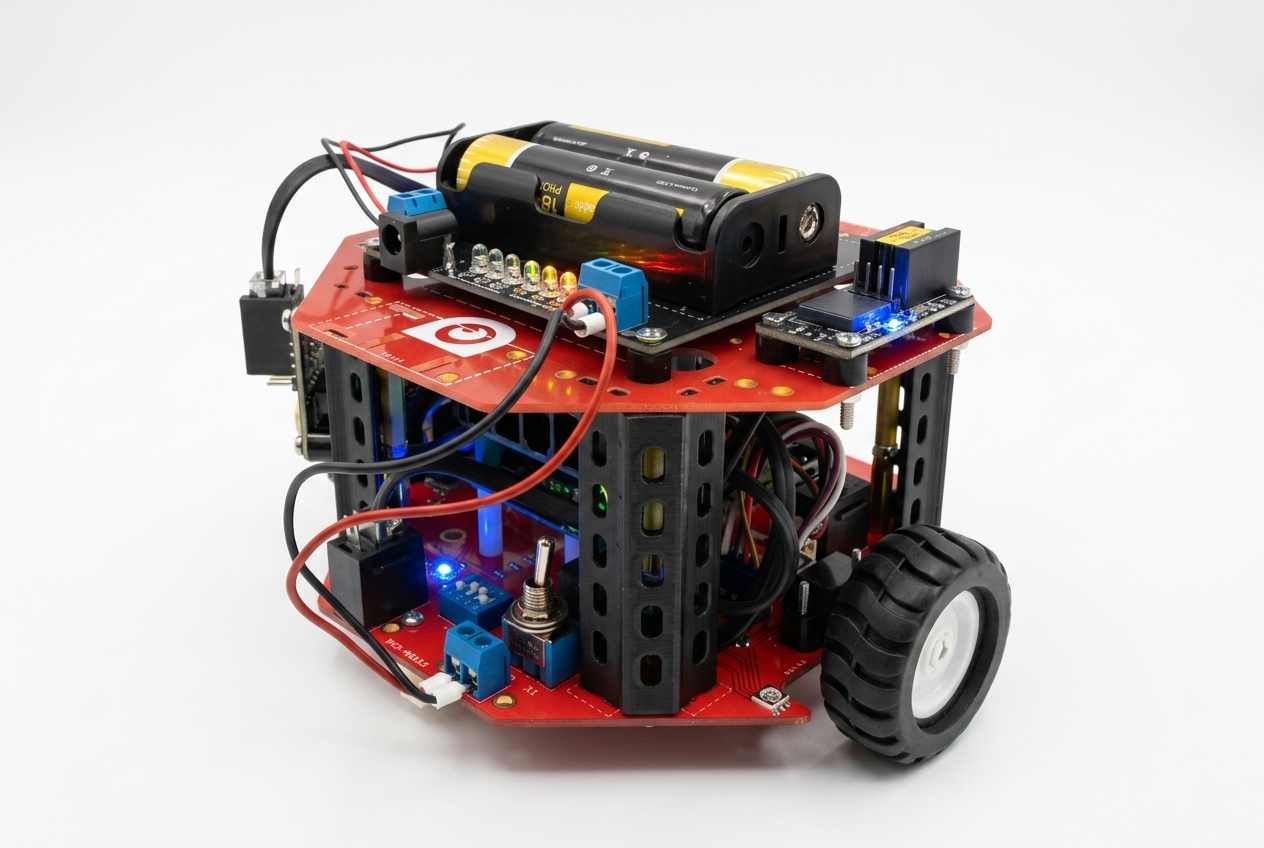
- это современная платформа для изучения мобильной робототехники, технологий «Интернета вещей» (IoT) и моделирования умного беспилотного транспорта.Набор разработан с учётом опыта использования предыдущей версии
- «Динамика ЙоТик М1» — и включает ряд существенных улучшений, расширяющих возможности для обучения и проектной деятельности.
Ключевые преимущества новой комплектации и ее возможности по сравнению с образовательным набором «Динамика ЙоТик М1»:
Энкодеры
- точное управление движением, сложные алгоритмы, анализ вращения колёс.
Датчик линии и цвета
- следование по линии, распознавание цветовых меток, интеллектуальная навигация.
Габаритные огни и подсветка
- визуальная индикация состояний, удобство для соревнований и демонстрации.
Симметричная конструкция
- разворот верхней платы, смена направления движения, больше вариантов сборки.
Модуль заряда
- встроенная зарядка аккумуляторов, удобство и безопасность.
Второй датчик расстояния
- движение в лабиринте, объезд препятствий, поиск пути.
Съёмная верхняя плата
- быстрая смена конфигурации и модулей без разборки.
Подключение периферии с любой стороны
- лёгкая интеграция дополнительных устройств.
Удобство эксплуатации
- встроенный тумблер, смена адреса платы, улучшенная эргономика.
Решаемые учебные задачи
Сборка, программирование и управление платформой
Управление робототехнической платформой с помощью пульта дистанционного управления или мобильного устройства.
Мониторинг ключевых параметров: ток, напряжение, мощность, уровень заряда батареи.
Использование датчиков расстояния, гироскопа, акселерометра для решения олимпиадных задач по робототехнике и интеграции в проекты «Интернета вещей» (IoT).
Управление системой освещения: настройка цвета, яркости, выбор типа свечения (три режима работы светодиодов).
Графическая визуализация данных, отображение текущего состояния платформы, оповещение о нештатных ситуациях (низкий заряд, превышение скорости, перегрев и др.).
Звуковое оповещение и воспроизведение полифонических мелодий для индикации событий.
Программирование и использование энкодеров для точного контроля движения и реализации сложных алгоритмов (например, движение по заданной траектории, объезд препятствий).
Работа с датчиком линии и цвета: следование по линии, распознавание цветовых меток, сортировка объектов по цвету.
Использование габаритных огней и подсветки для визуальной индикации состояний робота и создания световых эффектов.
Реализация симметричных алгоритмов движения благодаря возможности разворота верхней платы относительно нижней.
Интеграция второго датчика расстояния для решения задач навигации в лабиринтах, поиска пути, объезда препятствий.
2. Создание собственной системы управления и сбора данных
Разработка системы мониторинга и фиксации параметров платформы: ток, напряжение, мощность, уровень заряда батареи, скорость движения.
Управление освещением и анализ его состояния.
Ведение логов и визуализация данных для последующего анализа.
Быстрое изменение конфигурации платформы за счёт съёмной верхней платы и возможности подключения периферии с любой стороны.
Эксплуатация с максимальным удобством: использование встроенного тумблера питания, изменение адреса платы для работы в группе роботов.
Применяется для участия и подготовки к конкурсам:
НТО Junior (сфера «Технологии и роботы»); НТО (профиль «Умный город»); АгроНТРИ (направление «АгроСмарт»), РобоФинист.